タイ、日本間でロボットの遠隔操作実験を行いました
先日、タイからインターネット経由で日本国内のロボットを遠隔操作する実験を行いました。 実験では、タイ側の操作者が、日本側に設置したロボットから送られてくるカメラ映像を確認しながら、ロボットを操作しました。その結果、タイと日本の間で発生する通…
「VLA」タグの技術コラム
ACCESSのデータサイエンティストがプロの視点で現場で役立つ情報を配信していきます。
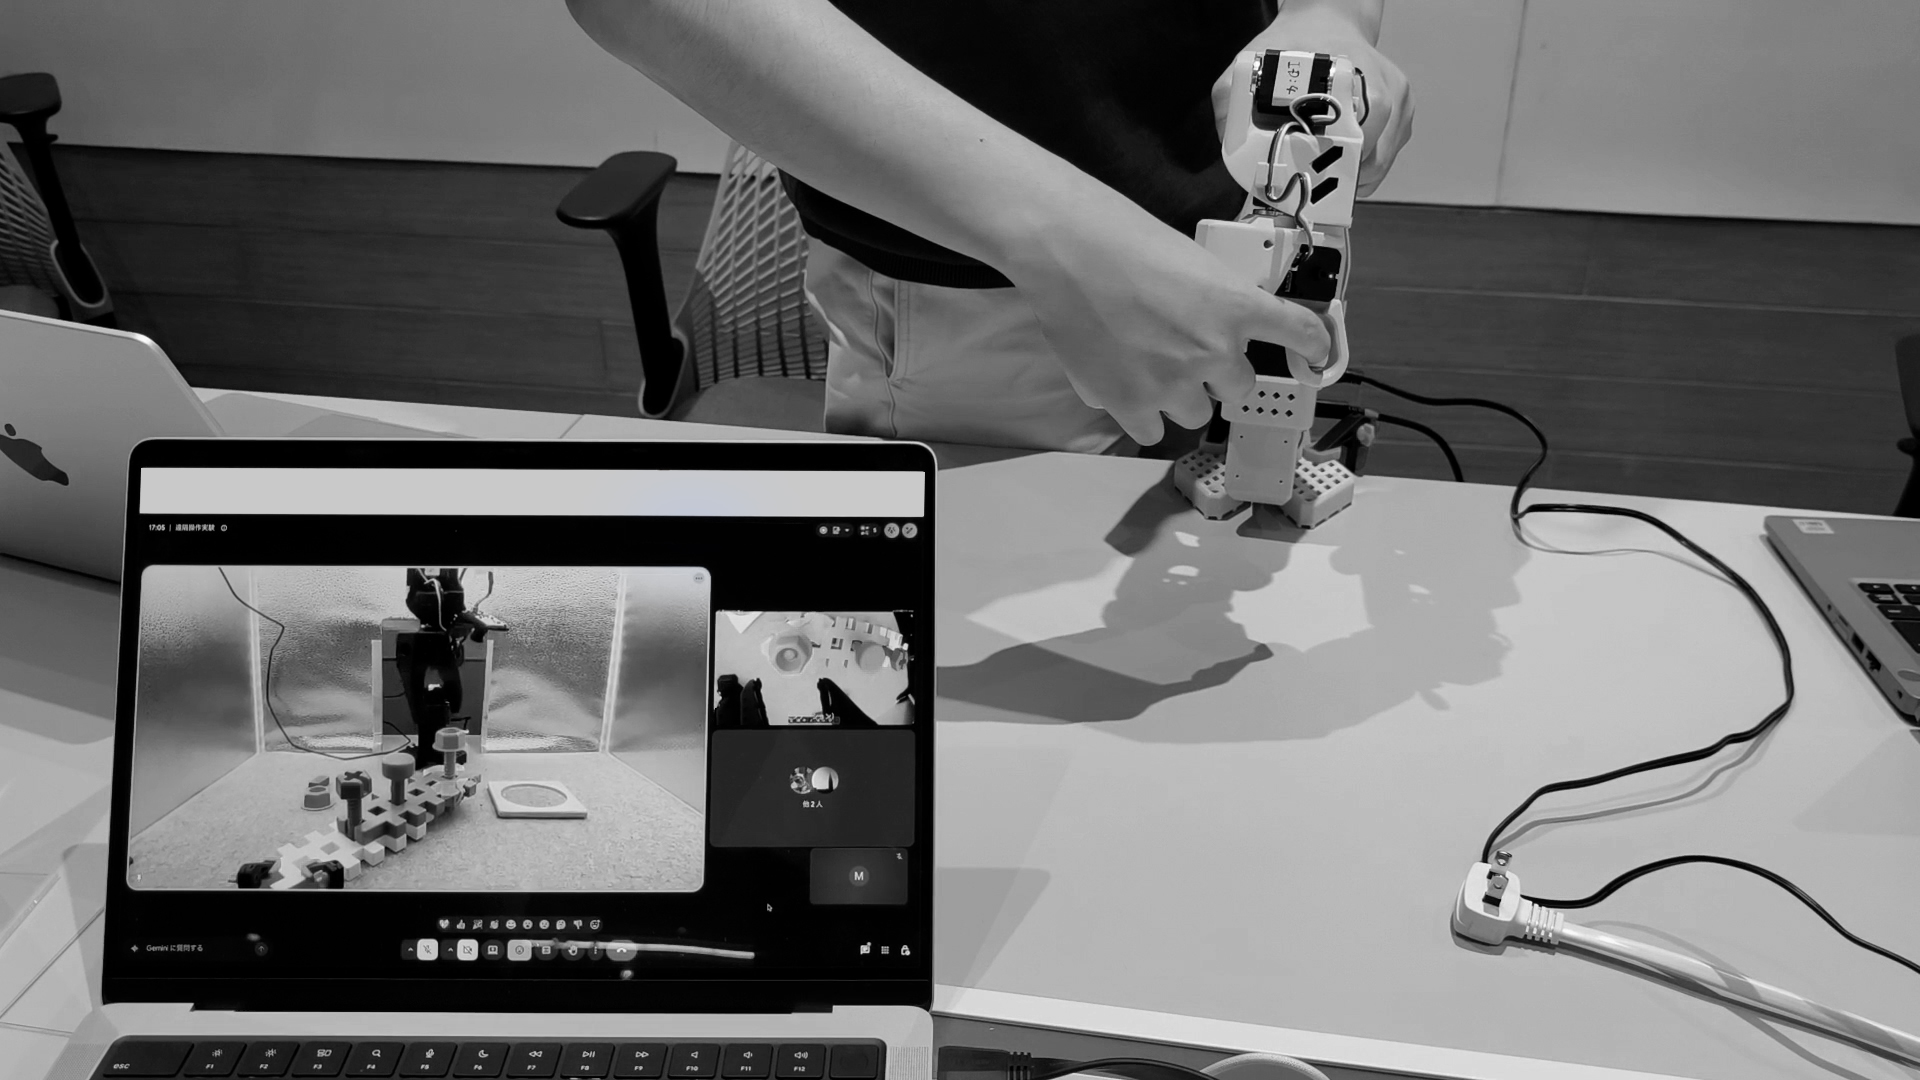
先日、タイからインターネット経由で日本国内のロボットを遠隔操作する実験を行いました。 実験では、タイ側の操作者が、日本側に設置したロボットから送られてくるカメラ映像を確認しながら、ロボットを操作しました。その結果、タイと日本の間で発生する通…
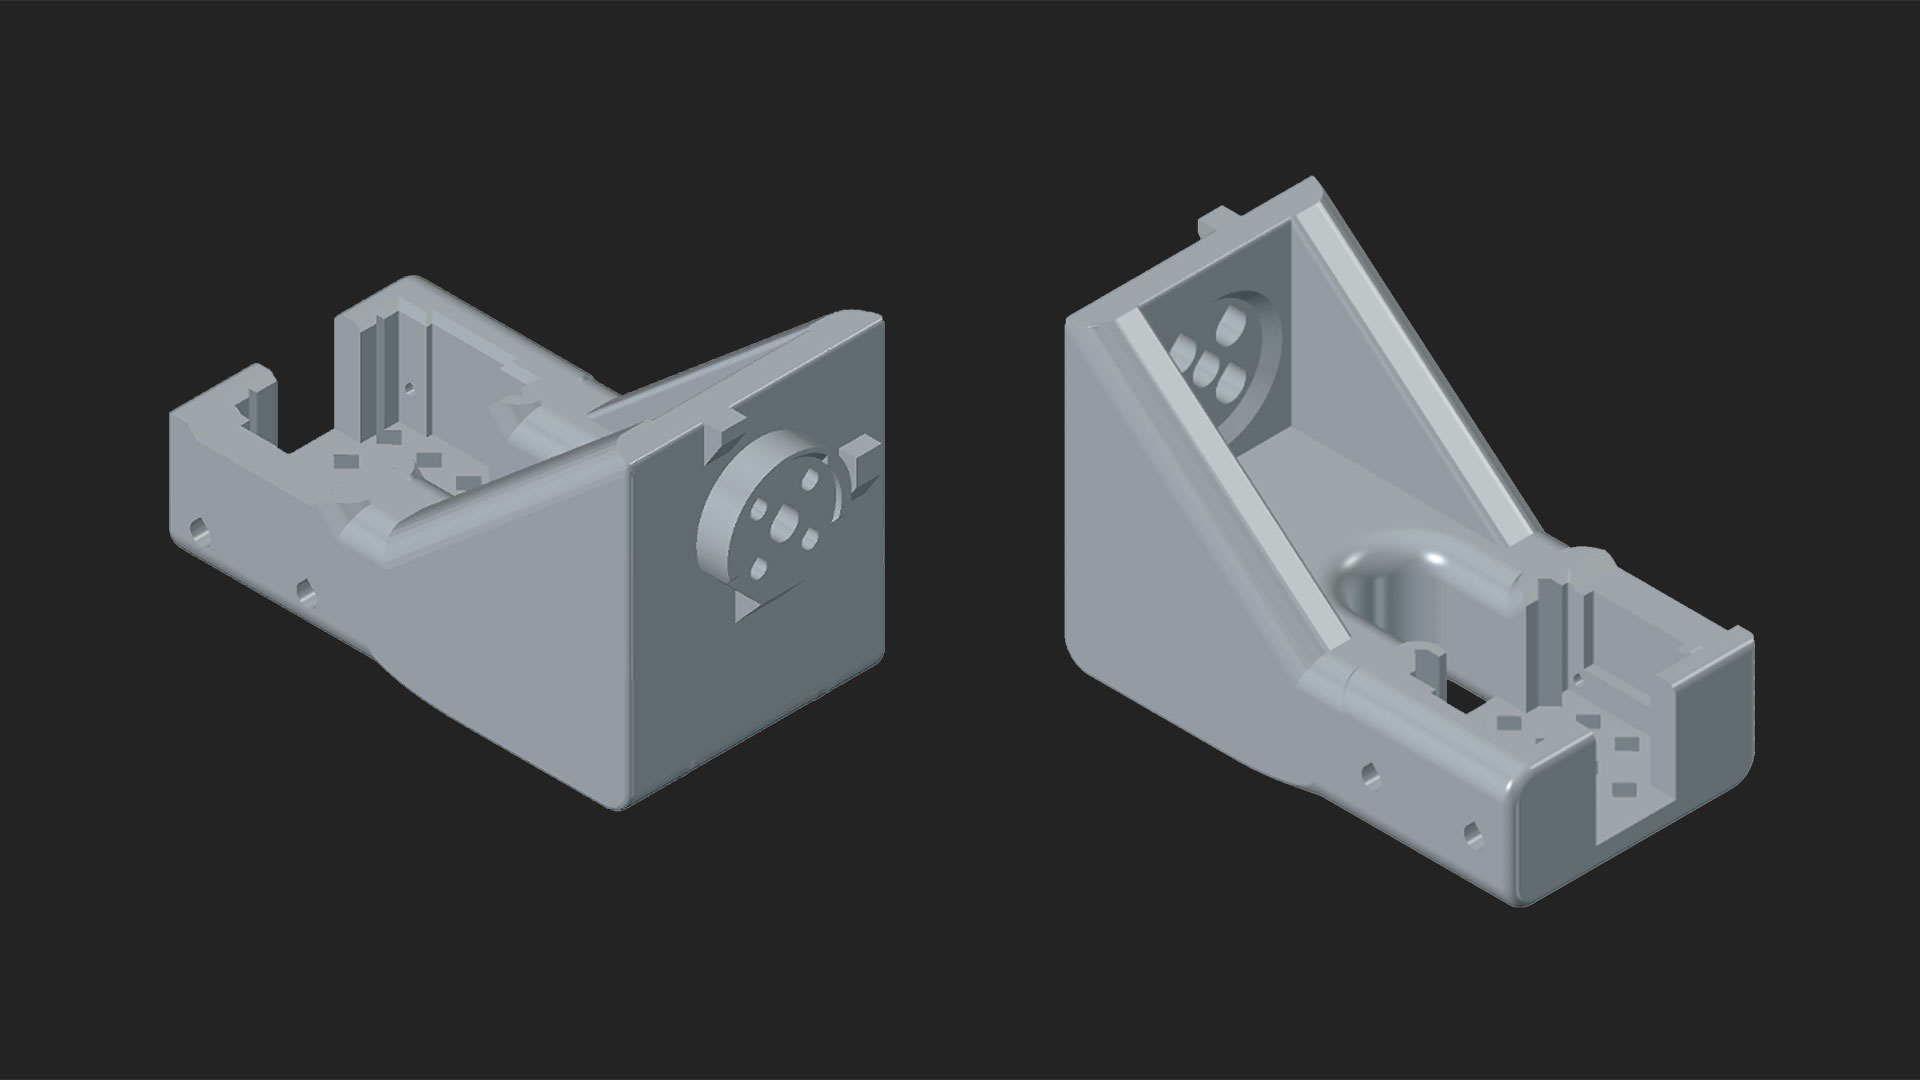
以前の記事では、Physical AIの実機実験のために導入したOpenArmをご紹介しました。 本記事では、実験の一環で導入した遠隔操縦用ロボットアームであるOpenArms Miniについて、概要から調達、組み立て、遠隔操縦を実行するま…

以前の記事では、Embodied AIの分野で近年注目を集めている「Vision-Language-Action Models(VLA)」について紹介しました。VLAのように、ロボットが視覚・言語・行動を統合して現実世界でタスクを遂行する「…

近年、AIが持つ高度な知能をロボット制御へと拡張するEmbodied AI(身体性AI)が急速に活発化しています。このようなAIモデルは「Vision-Language-Action(VLA)モデル」と呼ばれるものが主流です。VLAモデルの…
「Vision-Language-Action (VLA) Modelとは?」では、VLAモデルの基本構成や代表的なモデルを紹介しました。VLAは多くのタスクで成果を上げていますが、接触を多く伴うタスクではまだ課題が残っており、力情報をモー…
近年、大規模言語モデル(LLM)やVision-Language Models(VLM)の目覚ましい進展を背景に、AIはより高度な情報処理能力を獲得してきました。これらの進歩を背景に、物理世界でタスクを実行するEmbodied AI(具体化…